service@amovauto.com
19182028523
注册
登录
主页
开源项目
产品中心
解决方案
阿木社区
在线课程
新闻中心
服务与支持
产品文档
返修登记
保修查询
关于我们
新闻中心
全部
技术分享
科研信息
学习方法
仿真迭代
强化学习驱动的自主探索:无人机复杂林区穿越【挑战赛课题推荐】
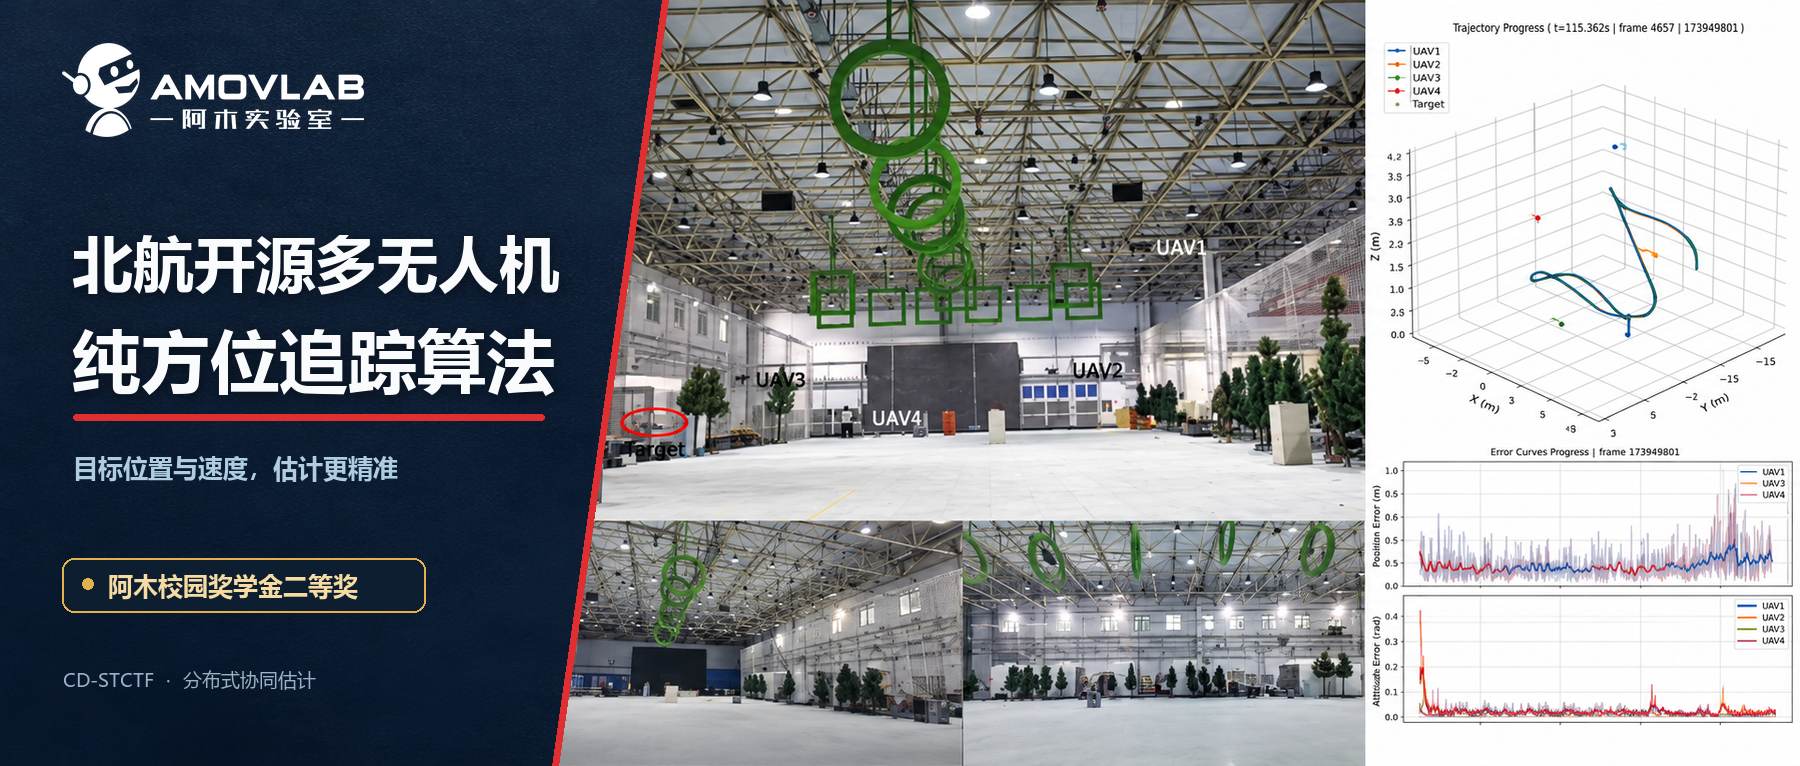
北航开源多无人机纯方位追踪算法,让目标估计更精准,斩获阿木校园奖学金
自主巡检还能测算货物体积,无人机解锁仓库新任务【挑战赛课题推荐】
4天手搓一台无人机 |FlyCore训练营实录
P600-ROS2上线,有哪些提升?如何选择?
做算法研究的同事,终于有了一台开发更省心的无人机
P450-ROS2正式上线|系统、算力、感知全面升级
复杂环境下,无人机能自主完成搜救与物资投放吗?【挑战赛课题推荐】
Mesh Navigation如何读懂坡道、碎石与沟坎?
从“会开发”到“会做整机”,FlyCore飞行机器人挑战赛训练营招募
当森林成为无人机考场,它能完成自主追踪任务吗?【挑战赛课题推荐】
当森林成为无人机考场,它能完成自主追踪任务吗?【挑战赛课题推荐】
安徽大学团队创新无人机群组融合方案,斩获阿木实验室万元奖学金
集结!飞行机器人创新创造挑战赛正式开幕
无人机实验室怎么规划?看完这份落地案例就有思路了
预设航线之外,无人机如何应对变化?
无人机集群物流,离我们还有多远?
P600配置再升级:从算法开发到外场验证一套跑通
AI无人机来了,飞手会被取代吗?
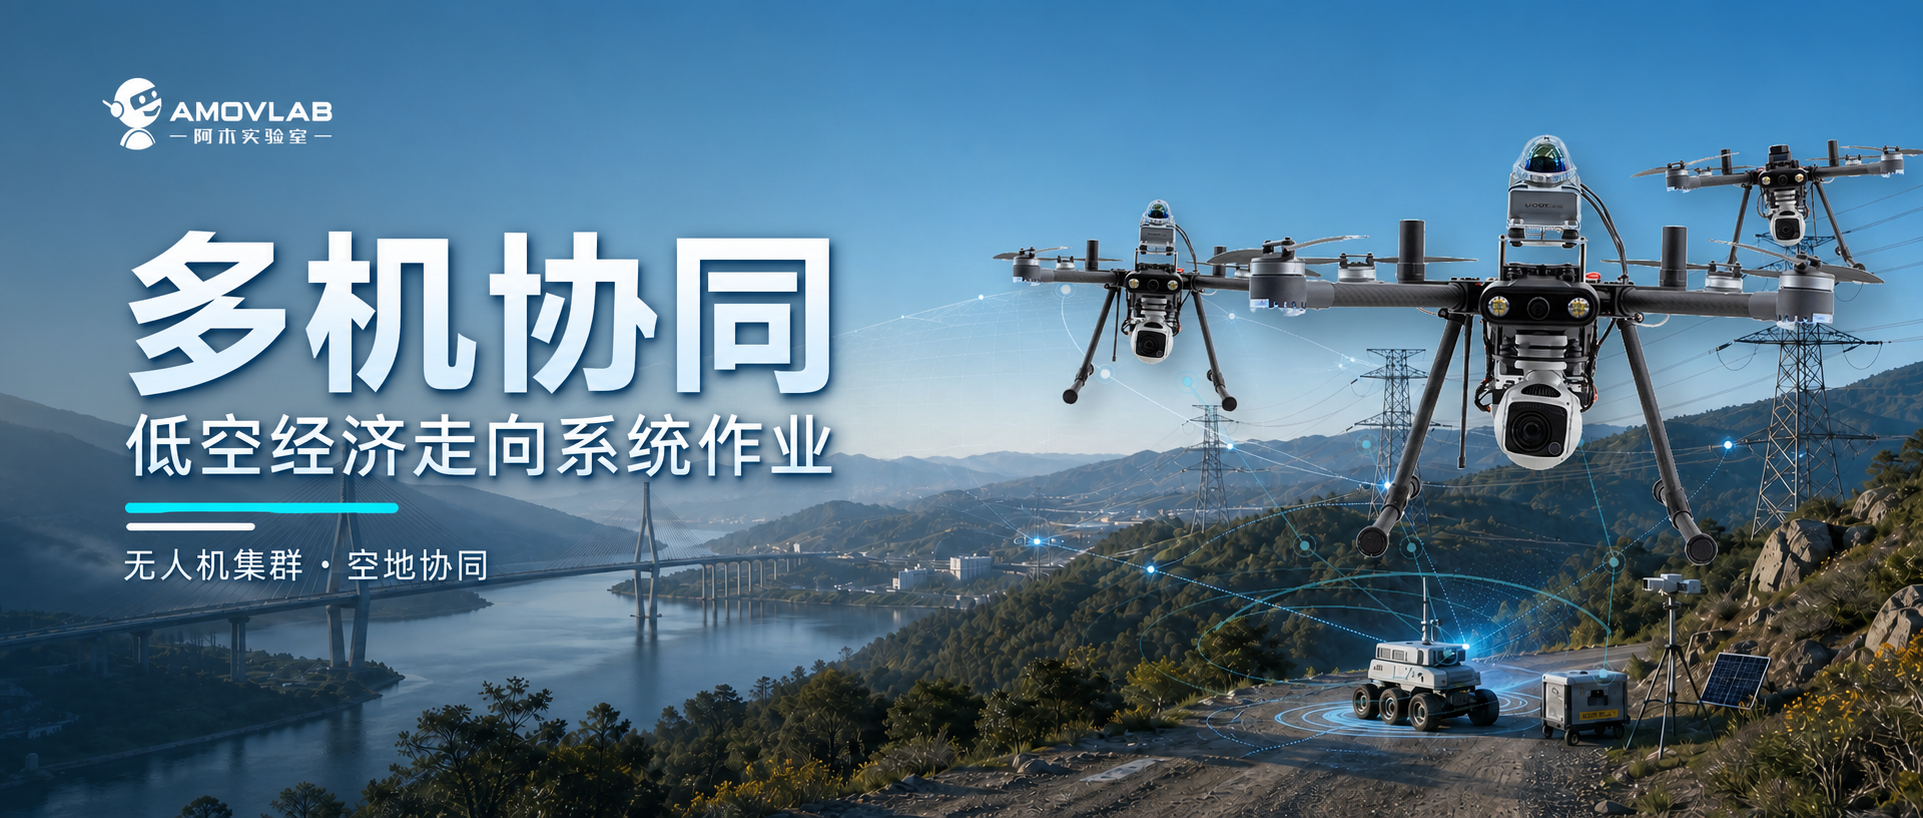
多机协同,低空经济走向系统作业
---- 点击加载更多 ----
联系方式
关闭
公众号
售前咨询
售后咨询