P600-ROS2上线,有哪些提升?如何选择?
不少无人机开发团队都遇到过这样的情况:真机已经切换到ROS2,仿真环境却还停留在ROS1。算法本身虽然可以复用,但消息接口、通信链路和启动方式仍需重新适配,仿真验证与真机部署之间始终隔着一道门槛。
PrometheusSim-ROS2 正是为解决这一问题而来。
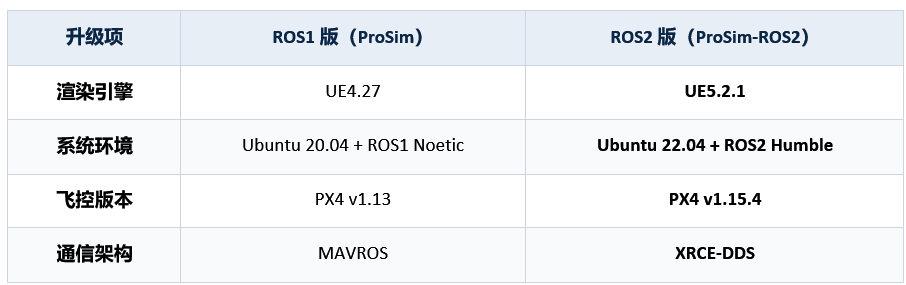
我们希望仿真与真机能够尽可能共用同一套功能代码。随着 Prometheus V3 升级至 Ubuntu 22.04、ROS2 Humble、PX4 v1.15 和 XRCE-DDS,ProSim 也同步完成了底层技术栈升级。
Windows + WSL2 的一键部署方式继续保留,底层引擎、通信架构以及控制、规划、视觉 Demo 则全面迁移至 ROS2。原有三大功能模块不仅完整保留,也针对 ROS2 的通信机制和使用流程进行了适配与优化,让算法从仿真验证走向真机部署更加顺畅。
01
先看底座:这次换了什么?
技术亮点
告别 MAVROS 翻译层:飞控与 ROS 之间不再经过 MAVLink 中转,PX4 原生 uXRCE-DDS 直连 ROS2,链路更短、消息更贴近 uORB,与 V3 真机通信思路一致。从 MAVROS 到 DDS,升级的不只是通信协议,而是仿真与真机共用功能代码的传统之上,把控制、规划、视觉完整 Demo 对齐到 Prometheus V3 这一代版本线。
画面升到 UE5:光照、材质、场景细节更接近真实拍摄条件,视觉算法仿真置信度更高。
WSL子系统独立:PrometheusSim-ROS2 与旧版 PrometheusSim-20.04 可共存,互不干扰。
02
控制功能
熟悉的接口,更顺的联调体验
升级到 ROS2 后,Prometheus 并没有重新设计一套控制体系。惯性系 / 机体系下的位置与速度控制、轨迹跟踪、经纬高、姿态等接口均得到保留,INIT→RC_POS→ COMMAND_CONTROL→LAND状态机也延续了ROS1版的语义。
真正发生变化的是底层:通信栈和启动方式完成升级,地面站的联调体验也随之优化。
基础飞行控制(起飞 / 降落 / 悬停)
无遥控器也能跑:对于仿真功能,地面站一键解锁起飞。
通信链路升级:控制指令经 XRCE-DDS 直达 PX4,摆脱 MAVROS 中间层,联调延迟与资源占用更低。
多坐标系控制(惯性系 / 机体系 / 经纬高)
- 版本线对齐 Prometheus V3:控制消息与状态机跑在 ROS2 Humble + px4_msgs 上,与 V3 先驱者同代,减少仿真能飞、真机要改的隐性成本。
03
规划功能
Prosim避障升级,定位源可切换
ROS2 版将 Ego Planner 避障链路完整迁到 Prosim + UE5 仿真前端,并按传感器 × 定位源组合好,启动菜单选择即可加载。
GPS 定位 + 深度相机避障
深度图直进 Ego Planner:Prosim 深度相机点云接入规划器,RViz2 里 3D Nav Goal 指点即飞。
地面站一键启动:点击深度避障按钮即可拉起规划 + RViz2,告别多终端手动拼 launch。
Mid360 雷达定位 + 深度相机避障
FAST-LIO 室内定位接入:Mid360 点云经 FAST-LIO 建图定位,与深度避障在同一套 ROS2 链路里验证,定位源可在地面站查看并切换。
雷达定位 + 视觉规划组合验证:把定位准不准和规划跟不跟得住放在同一次仿真里排查,更贴近真机联调习惯。
GPS 定位 + 雷达避障
激光点云几何避障:雷达点云进 Ego Planner,几何约束更干净,适合验证激光场景绕障。
与深度避障共用规划框架:同一套 RViz2 指点交互,切换传感器只需换启动配置,学习成本更低。
Mid360 雷达定位 + 雷达避障
纯激光链路闭环:Mid360 定位 + 雷达避障,不依赖 GPS 与深度相机,适合室内 / 弱 GPS 场景算法验证。
定位源与规划一键切换:地面站切换 Mid360 定位源后,直接点雷达避障进入 Demo,流程与真机一致。
04
视觉功能
ROS1 版视觉 Demo 基于SpireCV, SpireCV-ROS与 UE4场景;ROS2 版接入 SpireCV-Pro + ROS2 桥,检测模型升级到 YOLOv11,跟踪与降落链路在 UE5 高保真画面下闭环验证。
Yolo人物点击跟踪
LiteTrack + 控制闭环:SpireCV 做人目标感知,prosim_yolov5_tracking 根据目标相对位置算机体速度并写入飞行指令:左键锁定、右键取消,底下是检测—跟踪—控机完整闭环,不是只画框。
感知模型与引擎同步升级:UE5 更真实的光照与运动模糊,给跟踪算法更接近真实的输入;地面站一键「人物跟踪」拉起全链路。
通用目标识别
YOLOv11 GPU检测:从 ROS1 版 YOLOv5 升级到 YOLOv11,检测节点吃仿真推流画面,实时输出目标与置信度。
感知前端ROS2化:检测链路跑在 SpireCV-Pro + ROS2 栈上,后续接跟踪或任务逻辑。
开发者体验及适用场景
开发者体验
- 20 分钟上手:
Windows 11+一键工具集 PromeToolsEX_ROS2,UE5 仿真在 Windows,PX4 / ROS2 在 WSL2,安装脚本自动配置 PrometheusSim-ROS2 子系统。
- 高频能力收成地面站按钮:
轨迹控制、人物跟踪、雷达避障、深度避障、通用目标识别: 连上、起飞、点功能,而不是每次从零拼终端。
适用场景
高校 / 科研:在 ROS2 + V3 同代栈上验证控制、规划、视觉算法,减少迁栈成本。
二次开发:控制、规划、视觉均已提供经过验证、可直接运行的完整 Demo,用户可在此基础上修改和扩展,无需从零搭建仿真链路与功能框架。
真机前验证:规划避障、视觉跟踪、二维码降落先在仿真里跑通,真机做最后一公里确认。
资源速递
关注公众号,后台私信ProSim或ROS2仿真,获取安装包与 Wiki。
扫码添加小助手,进入ProSim / Prometheus学习交流群。
想了解更多产品信息、方案细节或合作方式,扫描下方二维码联系我们。
我们将为你提供产品选型、技术咨询与项目对接支持,助力无人机应用与开发更快落地。
如果您有感兴趣的技术话题,请在留言区告诉我们!关注阿木实验室,更多技术干货不断更新!
开发遇到棘手难题可以上阿木官方论坛:
bbs.amovlab.com
有工程师亲自解答
10000+无人机开发者和你共同进步!